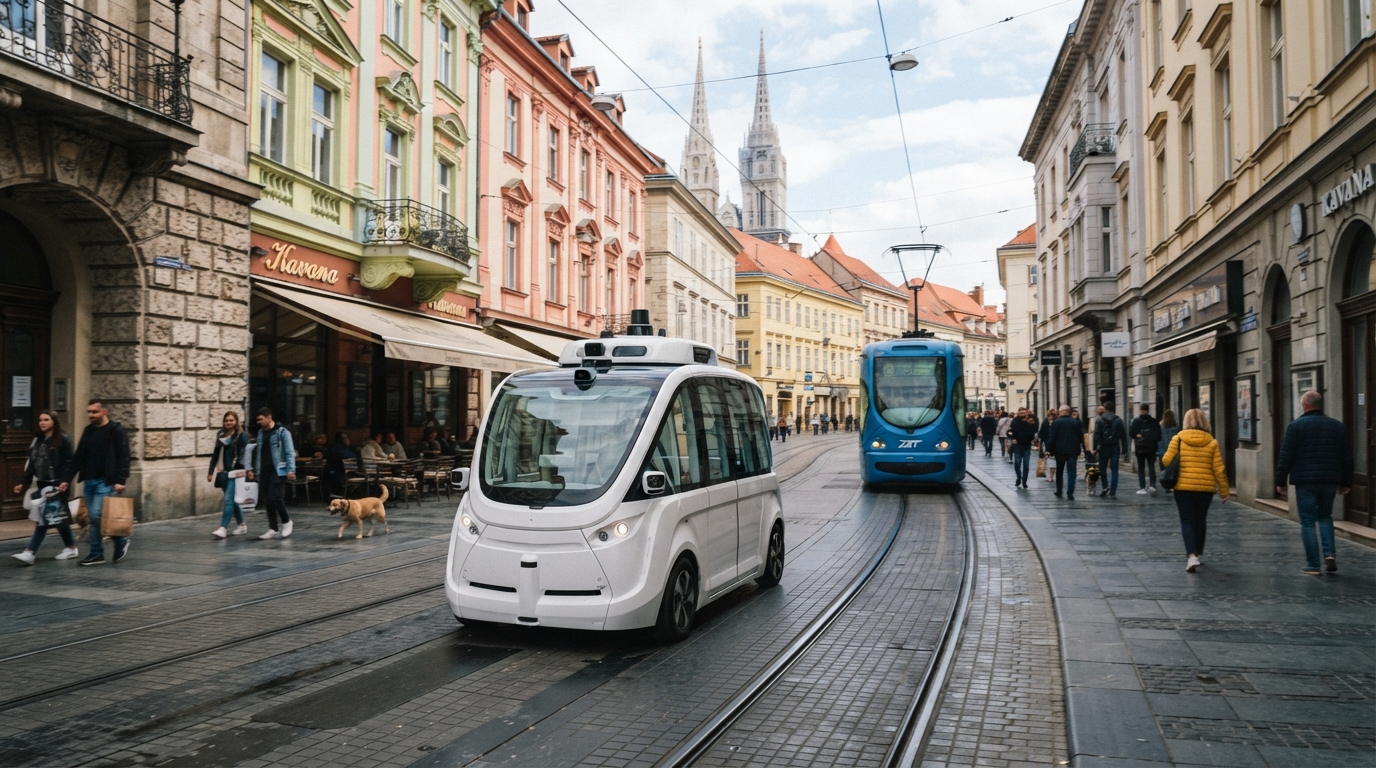
À Zagreb, la conduite sans les mains a quitté le cadre du simple essai technique. Après une première phase avec un opérateur de sécurité à bord, un nombre limité de passagers invités peut désormais emprunter un robotaxi sans conducteur sur un parcours défini, entre le siège de Verne et l’aéroport Franjo Tuđman. L’expérience, observée par Euronews, met à l’épreuve autant la technologie que l’organisation nécessaire pour faire entrer la mobilité autonome dans le transport urbain européen.
Le projet réunit Uber, l’entreprise croate Verne et la société chinoise Pony.ai. Chacun apporte une brique différente : une plateforme de réservation, une expertise locale d’exploitation et un système de conduite fondé sur l’intelligence artificielle. Zagreb devient ainsi un terrain concret pour mesurer ce que promet cette innovation technologique, mais aussi les limites qu’imposent la sécurité, les règles publiques et la cohabitation avec les automobilistes.
En bref : ce que le test européen de robotaxi change à Zagreb
Un service en plusieurs étapes : les véhicules ont d’abord circulé avec un opérateur de sécurité, avant le lancement de trajets entièrement sans chauffeur pour des passagers invités.
Un parcours encadré : les premiers trajets sans conducteur relient le siège de Verne à l’aéroport de Zagreb, sur environ 22 kilomètres.
Une flotte en activité : une trentaine de voitures ont été exploitées dans la ville et ont parcouru, selon les partenaires, environ 200 000 kilomètres.
Une technologie de niveau 4 : le véhicule peut conduire sans intervention humaine dans une zone définie, mais il ne peut pas circuler partout ni dans toutes les situations.
Un projet européen appelé à s’étendre : Manchester est annoncée comme prochaine étape, tandis que Londres et d’autres villes sont à l’étude.
À Zagreb, un robotaxi passe des essais au transport de passagers
Le fait marquant du projet tient au passage progressif de la démonstration à l’usage. À Zagreb, les partenaires ont commencé par faire circuler des voitures équipées de la technologie autonome, mais avec un opérateur de sécurité installé au volant. Cette personne pouvait surveiller le trajet et intervenir si une situation l’exigeait. La phase a permis de tester le véhicule dans les conditions ordinaires de circulation, avec ses intersections, ses arrêts et ses interactions avec des conducteurs humains.
Après environ 200 000 kilomètres parcourus par la flotte dans les rues de la capitale croate, Verne, Uber et Pony.ai ont ouvert une nouvelle étape. Depuis le 10 septembre, des trajets sans opérateur à bord sont proposés à un groupe restreint d’utilisateurs invités. Le parcours initial est limité à une liaison de 22 kilomètres entre le siège de Verne et l’aéroport Franjo Tuđman. Il s’agit d’un cadre d’essai circonscrit, et non d’une autorisation générale de rouler sans conducteur dans toute la ville.
Cette distinction compte pour comprendre la portée du test européen. Une voiture autonome qui accomplit un trajet précis dans une zone définie ne démontre pas encore qu’elle peut fonctionner partout, quelles que soient la météo, la densité du trafic ou la configuration des routes. La progression se fait par paliers : collecte de données, observation des comportements du véhicule, ajustements du système, puis élargissement éventuel des conditions de circulation.
Pour les passagers, la réservation passe par l’application Uber, selon un processus proche de celui d’une course classique. Lorsqu’un trajet admissible est demandé via UberX ou Comfort, l’utilisateur peut se voir proposer un véhicule autonome ou une voiture conduite par une personne. Le téléphone permet également de déverrouiller le véhicule. En cas de difficulté, l’assistance de la plateforme reste accessible, ce qui relie l’expérience automatisée à des services humains de soutien.
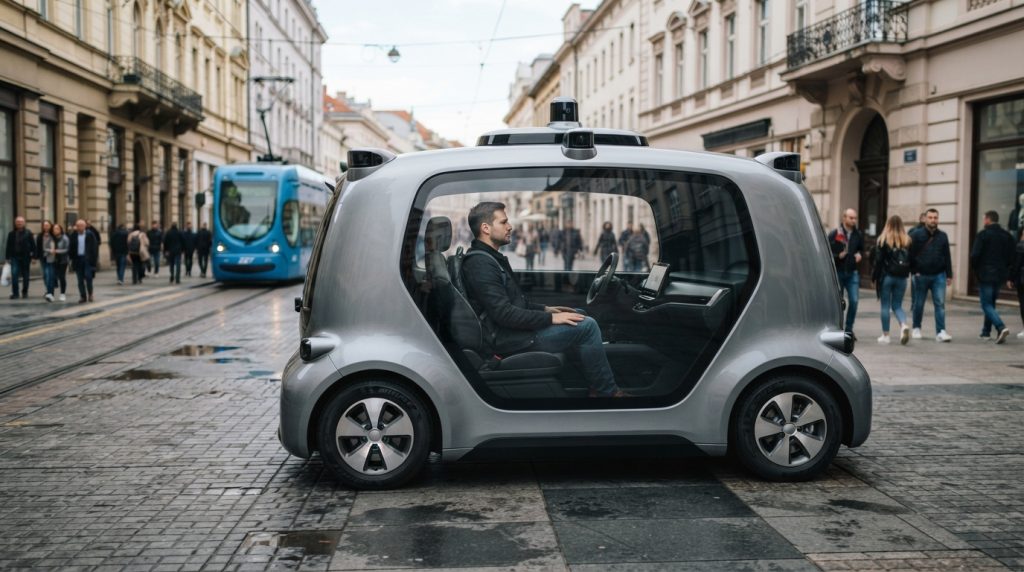
La voiture utilisée à Zagreb est un SUV électrique BAIC Arcfox Alpha T5. Durant la phase supervisée, un opérateur de sécurité occupe le siège conducteur et le siège passager avant a été retiré pour augmenter l’espace consacré aux bagages. L’installation rappelle que le véhicule n’est pas encore le modèle biplace futuriste imaginé par Verne, mais une voiture de série adaptée aux besoins du programme.
Le passage à des trajets sans personnel à bord constitue donc un jalon important, sans signifier que le robotaxi est devenu une solution universelle. La véritable avancée réside dans la validation progressive d’un service limité, mesurable et exploitable.
Une conduite sans les mains, mais pas sans règles ni limites
Pour un passager installé à l’arrière, l’expérience peut d’abord sembler inhabituelle. Le volant tourne sans qu’aucune main ne le touche. Le véhicule ralentit, s’arrête, puis repart en suivant sa trajectoire. Selon le récit du test publié par Euronews, la conduite paraît méthodique et plutôt fluide. Après quelques minutes, l’attention se déplace souvent du système lui-même vers le trajet et le paysage.
Cette impression de normalité ne signifie pas que le véhicule reproduit exactement les choix d’un conducteur expérimenté. Il marque un arrêt complet à chaque panneau stop, même lorsque la chaussée semble libre. Il peut aussi se ranger pour laisser passer un automobiliste pressé. Ces décisions prudentes donnent parfois une conduite moins spontanée que celle d’un humain, mais elles illustrent une priorité de conception : éviter les réactions difficiles à prévoir.
La conduite sans les mains s’inscrit dans une architecture dite de niveau 4. Dans les conditions opérationnelles prévues, le système peut assurer la conduite sans intervention humaine. Cependant, son fonctionnement dépend d’un domaine précis : une zone géographique, des règles d’exploitation et des situations que la technologie a été conçue pour gérer. Ce cadre ne correspond pas au niveau 5, qui désignerait une autonomie sans restriction importante sur les routes et dans les circonstances de conduite. Aucun service de ce type n’est aujourd’hui déployé à grande échelle.
La différence entre ces niveaux est essentielle pour éviter les malentendus. Un passager peut être seul dans le véhicule sans que celui-ci soit capable de prendre en charge toute route, toute météo ou toute urgence imaginable. Les conditions d’utilisation déterminent où le système peut circuler et quand il doit s’arrêter ou solliciter le dispositif d’assistance prévu par l’opérateur.
Le fonctionnement quotidien de la flotte révèle aussi les exigences matérielles du service. Une trentaine de véhicules sont exploités à Zagreb. La nuit, ils retournent dans un centre opérationnel, surnommé « mothership », où ils sont nettoyés et entretenus. Cette base permet de contrôler les voitures, de préparer leur prochaine mise en circulation et de traiter les besoins logistiques qu’un service de transport doit gérer, au-delà du logiciel de conduite.
Pour les partenaires, cette phase est un apprentissage autant opérationnel que technologique. Les arrêts répétés, les dépassements et les réactions prudentes livrent des cas concrets à analyser. Le robotaxi ne doit pas seulement savoir suivre une route : il doit se comporter de manière suffisamment prévisible pour les passagers, les piétons et les autres conducteurs. La fiabilité se juge donc autant dans les détails ordinaires que dans les démonstrations spectaculaires.
Uber, Verne et Pony.ai : trois expertises pour la mobilité autonome
Le partenariat rassemble des entreprises issues de régions qui abordent différemment la conduite autonome. Uber apporte sa plateforme de réservation et son expérience de la mobilité à la demande. Verne, entreprise croate cofondée par Mate Rimac, prend en charge l’exploitation locale et la gestion de la flotte. Pony.ai fournit le système d’intelligence artificielle qui analyse l’environnement et contrôle le véhicule.
Cette répartition des tâches répond à une logique industrielle simple : aucun partenaire ne doit nécessairement maîtriser seul toute la chaîne. Verne connaît le terrain et dialogue avec les autorités. Uber met en relation les véhicules et les passagers par son application. Pony.ai apporte une technologie développée pour la conduite autonome. Chacun contribue ainsi à une partie du service, depuis l’autorisation de circuler jusqu’à l’expérience de réservation.
Pour Verne, l’enjeu dépasse la seule capitale croate. L’entreprise travaille sur les robotaxis depuis 2019 et entend faire de Zagreb une base d’apprentissage avant un éventuel déploiement dans d’autres villes. Son directeur général, Marko Pejković, présente l’accès à la plateforme Uber comme un moyen de rendre le service visible et de préparer un changement d’échelle. La société assure aussi travailler sur un véhicule autonome à deux places, pensé pour les déplacements professionnels.
Ce concept, dévoilé en juin 2024, se distingue du SUV utilisé dans les essais actuels. Il prévoit un habitacle aménagé pour le confort, avec des sièges inclinables et un grand écran destiné à informer ou à divertir les voyageurs. Verne défend l’idée que l’absence de chauffeur pourrait permettre de revoir l’organisation intérieure d’une voiture. L’objectif n’est pas seulement de remplacer une personne au volant, mais de repenser l’espace et l’usage du temps pendant un déplacement.
Le modèle économique reste cependant lié à des arbitrages concrets. Verne affirme que l’automatisation pourrait réduire certains coûts et que le service n’a pas vocation à être nécessairement plus cher. Mais le prix final dépendra aussi de la taille de la flotte, de l’entretien, de l’assurance, de l’infrastructure et du niveau de supervision requis. La baisse d’un poste de dépense ne suffit pas, à elle seule, à garantir une course moins chère pour l’usager.
La coopération entre une société américaine, une start-up européenne et un acteur chinois de l’IA peut surprendre dans un contexte de tensions sur les technologies, les données et les chaînes d’approvisionnement. Elle montre néanmoins comment les projets de mobilité autonome s’organisent à l’échelle internationale : une technologie peut être développée dans un pays, intégrée à un véhicule produit ailleurs et exploitée par un partenaire local. Cette complémentarité ne supprime pas les questions de gouvernance, mais elle rend possible un essai européen à Zagreb.
La technologie de Pony.ai : capteurs, perception et entraînement virtuel
Les véhicules Arcfox employés à Zagreb sont équipés du système Gen-7 de Pony.ai, présenté comme une solution de conduite autonome de niveau 4. Le dispositif s’appuie sur 34 capteurs, dont neuf capteurs LiDAR, quatorze caméras et quatre radars à ondes millimétriques. Il comprend également quatre microphones, deux capteurs d’eau et un capteur de collision. Chaque équipement apporte une information différente sur l’environnement du véhicule.
Les caméras permettent notamment d’interpréter les images de la route et des objets visibles. Le LiDAR mesure des distances à partir de la lumière, tandis que les radars contribuent à détecter des objets et à estimer leur mouvement. Les capteurs complémentaires fournissent des signaux sur des conditions ou des événements particuliers. En combinant ces sources, le système cherche à construire une représentation cohérente de ce qui se trouve autour de la voiture.
La redondance est un élément important de cette architecture. Si un capteur fournit une donnée incomplète ou devient moins utile dans une situation donnée, les autres peuvent aider à maintenir une perception exploitable. Cela ne signifie pas qu’un incident devient impossible. La conception vise plutôt à réduire les angles morts et à rendre le comportement du véhicule plus robuste dans le domaine de fonctionnement retenu.
Pony.ai décrit le logiciel de conduite comme un « conducteur virtuel ». Avant d’être confronté à la circulation réelle, il apprend dans un environnement simulé. Cette auto-école virtuelle permet de faire varier les scènes : intersections, comportements d’autres véhicules, obstacles ou situations inhabituelles. L’apprentissage peut ainsi explorer de nombreux scénarios sans mettre directement en danger des passagers ou des usagers de la route.
La simulation ne remplace toutefois pas les essais sur chaussée. Une rue réelle comporte des détails difficiles à reproduire parfaitement : travaux temporaires, gestes ambigus, comportements imprévisibles ou conditions locales. Les kilomètres accumulés à Zagreb servent donc à confronter les modèles à la réalité et à repérer les écarts entre ce que le système a anticipé et ce qui s’est effectivement produit.
Selon Pony.ai, le véhicule prend ses décisions grâce à son système embarqué, sans dépendre d’un pilotage permanent à distance. Cette précision est importante, car elle distingue une voiture autonome d’un véhicule télécommandé. Des équipes humaines peuvent surveiller l’exploitation et intervenir dans les procédures d’assistance, mais le contrôle immédiat de la conduite repose sur le système installé à bord.
La performance du robotaxi ne se résume donc pas au nombre de caméras ou à la puissance de calcul. Elle dépend de l’intégration des capteurs, de la qualité des données, des scénarios d’entraînement et de la capacité à agir de manière prudente. La technologie ne devient crédible que lorsque ces éléments produisent un comportement régulier dans des situations ordinaires comme dans des cas plus délicats.
De Zagreb à Manchester : les prochaines étapes du test européen
Zagreb est le programme le plus avancé de cette coopération, mais Uber veut étendre son modèle à d’autres villes. Manchester est présentée comme la prochaine étape au Royaume-Uni, où des essais sont déjà engagés. Un service comparable est envisagé dans les mois à venir, sous réserve des validations et des autorisations nécessaires. Londres figure également parmi les villes où Uber et Pony.ai prévoient un lancement.
Le groupe indique étudier plus de trente villes européennes et cite notamment Madrid, Munich et Zurich parmi les marchés à différents stades de développement. Cette liste ne signifie pas que les robotaxis y circuleront bientôt de façon commerciale. Chaque ville implique des routes, des règles, des attentes publiques et des procédures différentes. Une méthode qui fonctionne sur un parcours défini à Zagreb doit être évaluée à nouveau avant d’être transposée ailleurs.
Le principal défi européen tient à la fragmentation du cadre juridique. Les règles et les autorisations relatives aux véhicules sans conducteur doivent être examinées à plusieurs échelles. L’opérateur local doit dialoguer avec les autorités compétentes et démontrer que le service répond aux exigences de sécurité. Ce travail réglementaire peut ralentir le déploiement, mais il constitue aussi une condition de confiance pour les collectivités et les usagers.
Bruxelles est mentionnée parmi les villes avec lesquelles des discussions sont en cours. Verne précise toutefois qu’un dialogue ne signifie pas qu’un lancement est décidé. Les partenaires disent vouloir étudier des villes où un service sans chauffeur pourrait être envisageable à terme, et pas seulement organiser des essais ponctuels sans perspective opérationnelle. Cette approche lie l’expérimentation à une question très concrète : le projet peut-il s’intégrer durablement au réseau de transport urbain ?
Uber participe à plus de trente projets liés à la mobilité autonome en Europe. Le partenariat de Zagreb s’insère dans cette stratégie, qui consiste à associer des spécialistes de la conduite automatisée à la plateforme de réservation. Le groupe américain a annoncé des ambitions de déploiement sur le continent, avec Manchester comme prochaine étape de l’alliance entre Uber, Verne et Pony.ai. La vitesse d’expansion dépendra toutefois des résultats de chaque phase et des décisions des autorités.
Pour les villes, les questions dépassent la performance technique. Il faudra mesurer l’effet sur la circulation, la disponibilité des véhicules, l’accessibilité pour les personnes à mobilité réduite et la place laissée aux taxis traditionnels. L’automatisation peut modifier l’organisation du travail et des services, mais son intérêt public dépendra de la manière dont elle complète les transports existants. Le test de Zagreb apporte ainsi une première série d’enseignements, sans préjuger du modèle qui s’imposera à l’échelle européenne.
| Élément | Situation à Zagreb | Enjeu pour la suite |
|---|---|---|
| Véhicule | BAIC Arcfox Alpha T5 électrique | Évaluer l’exploitation d’une flotte en conditions réelles |
| Technologie | Système Gen-7 de Pony.ai, niveau 4 | Étendre progressivement le domaine de conduite autorisé |
| Parcours sans chauffeur | Environ 22 km entre Verne et l’aéroport | Vérifier la fiabilité avant d’ajouter des itinéraires |
| Exploitation | Environ trente véhicules et un centre opérationnel | Organiser entretien, nettoyage et disponibilité du service |
| Déploiement européen | Manchester annoncée comme prochaine étape | Obtenir des autorisations adaptées à chaque territoire |
Un robotaxi circule-t-il partout à Zagreb sans chauffeur ?
Non. Les premiers trajets entièrement sans chauffeur sont réservés à des utilisateurs invités et suivent un parcours défini entre le siège de Verne et l’aéroport de Zagreb. Le service reste encadré par un domaine d’exploitation précis.
Que signifie le niveau 4 de conduite autonome ?
Le niveau 4 permet au véhicule de conduire sans intervention humaine dans des conditions et une zone déterminées. Il ne signifie pas que la voiture peut circuler partout, sur toutes les routes et dans toutes les circonstances.
Qui fournit la technologie utilisée par les robotaxis de Zagreb ?
Pony.ai fournit le système Gen-7 et son conducteur virtuel. Verne exploite localement les véhicules, tandis qu’Uber met à disposition sa plateforme de réservation et son expérience de mobilité.
Quelles villes européennes pourraient suivre Zagreb ?
Manchester est annoncée comme prochaine étape du partenariat. Londres est également envisagée, tandis que Madrid, Munich, Zurich et Bruxelles figurent parmi les villes évoquées à différents stades d’étude ou de discussion.